
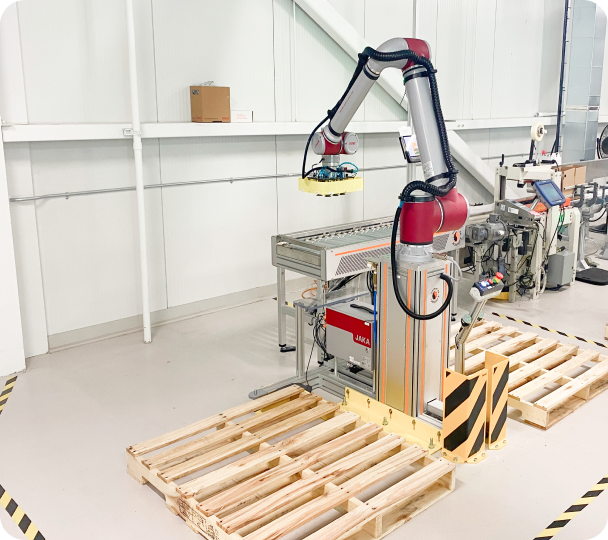
Paletleme; üretim hattının sonundaki koli, kasa veya paketlerin belirli bir düzende palet üzerine yerleştirilmesi işlemidir. Tekrarlı kaldırma hareketleri, vardiyalı çalışma ve ürün çeşitliliği bu istasyonu hem verimlilik hem de ergonomi açısından kritik hale getirir.
Cobotlu paletleme uygulamalarında JAKA veya Mitsubishi Electric MELFA ASSISTA gibi kolaboratif robotlar; uygun tutucu (gripper), ürün besleme altyapısı ve güvenlik tasarımıyla birlikte değerlendirilir. Amaç yalnızca bir robot eklemek değil; ürün akışını, palet desenini, operatör etkileşimini ve izlenebilirliği dengeli bir hücrede birleştirmektir.
Cobotlu paletleme hangi işletmeler için uygundur?
Kolaboratif robotlu paletleme özellikle aşağıdaki durumlarda anlamlı bir seçenek olabilir:
- Aynı istasyonda farklı koli veya paket ölçüleri paletleniyorsa
- Operatörler tekrarlı kaldırma ve taşıma işi yapıyorsa
- Vardiya boyunca sabit ve öngörülebilir bir paletleme ritmi gerekiyorsa
- Alan sınırlıysa ve hücrenin mevcut hatta uyarlanması isteniyorsa
- Ürün değişimlerinde palet deseninin hızlı biçimde güncellenmesi gerekiyorsa
- Yeni bir hattın yanında mevcut hattın da kademeli olarak otomatikleştirilmesi planlanıyorsa
Her paletleme uygulaması cobot için uygun değildir. Çok yüksek hız, ağır yük, geniş erişim veya kesintisiz yüksek kapasite gereksiniminde endüstriyel robot, özel mekanizma ya da farklı bir hücre mimarisi daha doğru olabilir. Bu nedenle ilk karar, marka veya modelden önce uygulama verilerine dayanmalıdır.
Uygulamanın teknik verileri nasıl belirlenir?
Sağlıklı bir ön fizibilite için aşağıdaki bilgiler netleştirilmelidir:
- Ürün ve ambalaj: Koli, kasa veya torbanın ölçüsü, ağırlığı, yüzey yapısı ve taşıma sırasında deformasyon riski.
- Kapasite: Saatlik adet, hedef çevrim süresi, vardiya yapısı ve ileride beklenen kapasite artışı.
- Palet düzeni: Kat sayısı, dizilim, ara karton kullanımı, palet tipi ve dolu paletin hattan nasıl çıkacağı.
- Besleme şekli: Konveyör hızı, ürün yönü, ürünler arası mesafe ve robot için alma noktası.
- Alan ve erişim: Robot tabanının yeri, paletlerin konumu, bakım erişimi ve operatörün çalışma alanı.
- Güvenlik: Risk değerlendirmesi, hız/kuvvet sınırları, koruyucu ekipman, güvenlik tarayıcısı ve acil durdurma senaryoları.
Bu bilgiler; gerekli erişim mesafesini, taşıma kapasitesini, tutucu (gripper) ve çevrim süresinin gerçekçi olup olmadığını ortaya koyar.
JAKA ve Mitsubishi Electric MELFA ASSISTA ile paletleme hücresi yaklaşımı
JAKA ve Mitsubishi Electric MELFA ASSISTA ürün aileleri, farklı erişim ve taşıma kapasitesi ihtiyaçlarına göre değerlendirilebilen kolaboratif robot seçenekleri sunar. Uygulamada marka seçimi; sadece nominal taşıma kapasitesine göre değil, gripper ağırlığı, ürünün ağırlık merkezi, erişim, hedef çevrim süresi ve entegrasyon ihtiyaçlarıyla birlikte yapılmalıdır.
Bir cobotlu paletleme hücresinde tipik olarak şu bileşenler yer alır:
- Cobot ve uygun robot sehpası veya zemine sabitlenmiş taban
- Vakumlu, mekanik ya da uygulamaya özel tasarlanmış gripper
- Koli veya paket besleme konveyörü
- Palet istasyonu; tekli, çiftli veya operatör destekli düzen
- Ürün algılama sensörleri ve gerektiğinde barkod ya da kamera kontrolü
- Güvenlik ekipmanları ve emniyet devresi
- HMI veya operatör panelinde ürün/palet reçetesi seçimi
JAKA cobot çözümlerini inceleyin ve MELFA ASSISTA cobot çözümlerini inceleyin. Marka seçimi öncesinde hücrenin gerçek yük, mesafe ve hız değerlerinin ölçülmesi; doğru modelin belirlenmesi için daha güvenilir bir başlangıç sağlar.
Gripper seçimi paletleme başarısını doğrudan etkiler
Paletleme projesinde en kritik kararlardan biri uç ekipmandır. Robotun taşıma kapasitesi; gripper, bağlantı aparatı ve ürünün toplam ağırlığı üzerinden değerlendirilmelidir.
Yaygın gripper yaklaşımları şunlardır:
- Vakum gripper: Düz ve yeterince sızdırmaz yüzeye sahip kolilerde tercih edilebilir.
- Mekanik kavrayıcı: Açık kutu, kasa veya vakumla tutuşması zor ürünlerde kullanılabilir.
- Katman gripperı: Birden fazla ürünü aynı anda taşıma ihtiyacında değerlendirilir.
- Kombine gripper: Aynı hücrede farklı ürün grupları varsa değiştirilebilir veya çok işlevli tasarım gerekebilir.
Vakum seviyesi, ürün yüzeyi, karton kalitesi, ağırlık merkezi ve olası ürün varyasyonları saha denemesiyle doğrulanmalıdır. Gripper seçimi yalnızca tutma kabiliyetini değil; çevrim süresini, güvenliği ve bakım ihtiyacını da etkiler.
Palet desenleri ve reçete yönetimi
Bir paletleme hücresinin verimli olması için ürün değişimlerinin yönetilebilir olması gerekir. Her ürün için koli ölçüsü, kat başına adet, kat dönüş yönü, palet yüksekliği ve varsa ara karton bilgisi reçete olarak tanımlanabilir.
Operatör; HMI üzerinden ürün veya palet tipi seçebilir. Sistem, seçilen reçeteye göre robot hareketlerini ve palet dizilimini uygular. Yeni bir ürün eklendiğinde ise mekanik uygunluk, gripper temas noktaları, erişim sınırları ve çevrim süresi yeniden kontrol edilmelidir.
Bu yaklaşım, aynı hücrenin farklı ürün gruplarında daha planlı kullanılmasına yardımcı olur; ancak her ürün değişiminin otomatik olarak sorunsuz çalışacağı anlamına gelmez. Devreye alma öncesinde gerçek ürünlerle test yapılmalıdır.
Güvenlik: cobot olması koruyucu tasarımı ortadan kaldırmaz
Kolaboratif robotlar, risk değerlendirmesi yapılmadan açık alanda çalıştırılacak ekipmanlar değildir. Palet, konveyör, gripper ve ürün hareketi; robot kolundan bağımsız ek riskler oluşturabilir.
Paletleme hücresinde aşağıdaki başlıklar birlikte incelenmelidir:
- Sıkışma, ezilme ve düşen yük riski
- Robotun, gripperın ve ürünün toplam hareket alanı
- Operatörün palet değiştirme veya ürün besleme sırasındaki etkileşimi
- Güvenlik tarayıcısı, alan tarayıcı, çit veya kontrollü hız bölgesi ihtiyacı
- Acil durdurma, emniyet rölesi ve yeniden başlatma prosedürü
Güvenlik tasarımı; ilgili standartlar, makina risk değerlendirmesi ve saha koşullarıyla birlikte yetkin kişilerce ele alınmalıdır.
Mevcut hatta cobotlu paletleme nasıl entegre edilir?
Mevcut bir üretim hattında paletleme hücresi eklenirken yalnızca robotun yerleşimi değil; konveyör kontrolü, hat duruşları ve üretim verisi de tasarlanmalıdır. Örneğin ürün alma noktasında kuyruk oluştuğunda, palet dolduğunda veya vakum hatası algılandığında hattın nasıl davranacağı açıkça tanımlanmalıdır.
PLC, HMI, konveyör ve robot arasındaki sinyaller şu sorulara cevap vermelidir:
- Robot ürünü almaya hazır mı?
- Ürün alma noktasında doğru pozisyonda mı?
- Seçili palet reçetesi nedir?
- Palet dolduğunda ürün akışı nasıl yönetilecek?
- Hata durumunda hangi ekipman duracak, hangi bilgi operatöre gösterilecek?
Robotik sistemler yaklaşımımızı inceleyin. Uygulamanın sağlıklı devreye alınması, mekanik tasarım ile otomasyon yazılımının aynı iş akışına göre planlanmasına bağlıdır.
Cobotlu paletleme için teknik değerlendirme talep edin
Cobotlu paletleme hücresinin uygunluğu; koli ağırlığı, palet düzeni, kapasite, alan, güvenlik ve mevcut hat altyapısı birlikte incelenerek belirlenir. JAKA veya Mitsubishi Electric MELFA ASSISTA tabanlı bir uygulama için ihtiyaçlarınızı paylaşın; uygun hücre yaklaşımını teknik veriler üzerinden değerlendirelim.